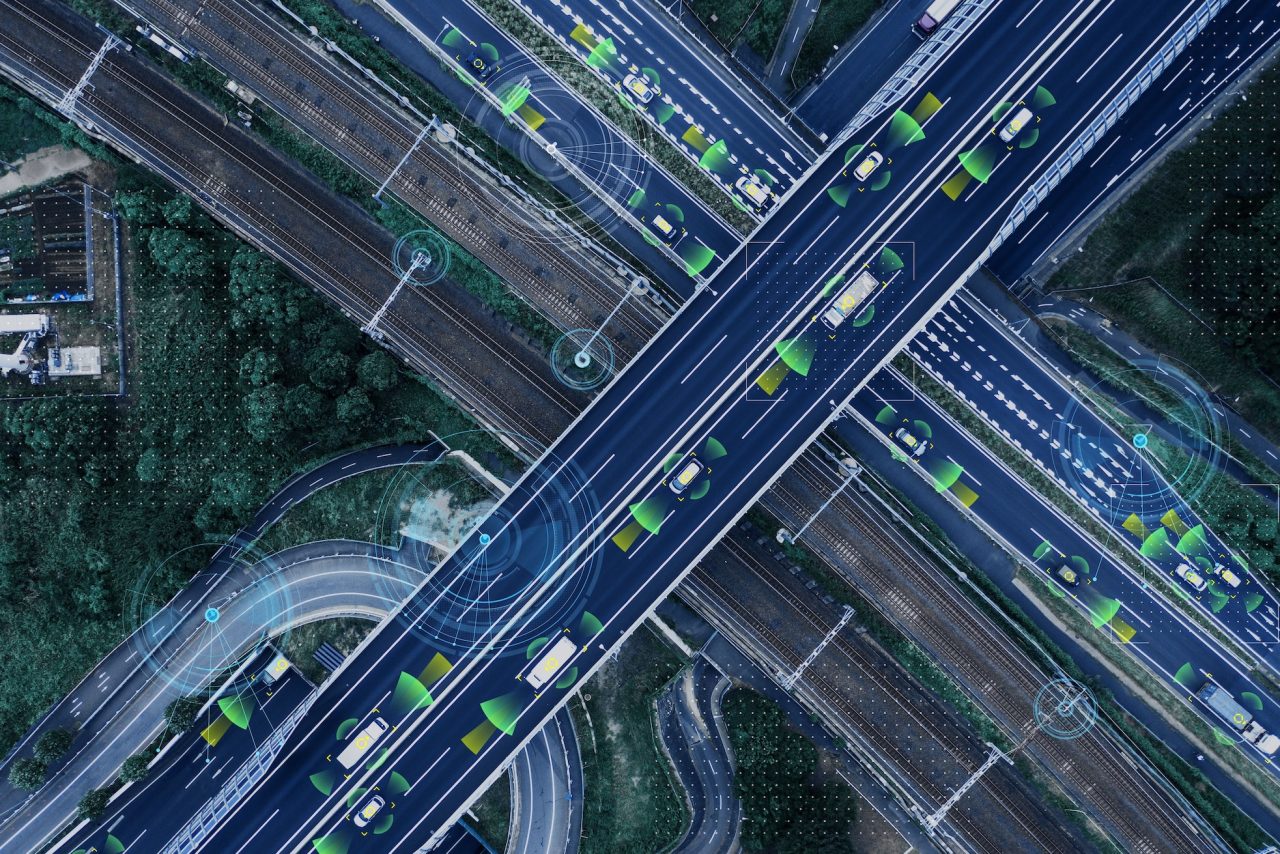
Les télécaméras, les radars, le LiDAR et les systèmes de fusion de capteurs sont en train de changer la manière dont les robots, les véhicules autonomes et les machines industrielles perçoivent l’espace qui les entoure. La capacité à recueillir et interpréter des informations provenant de l’environnement est en effet l’une des étapes clés pour rendre l’automatisation plus sûre et fiable et lui permettre d’accomplir de plus en plus de tâches.
En ce sens, la perception artificielle ne signifie plus seulement reconnaître un objet ou un obstacle, mais construire une représentation de l’environnement qui sera utile à la prise de décisions en temps réel. Une technologie de ce fait vouée à jouer un rôle de plus en plus important dans la logistique automatisée, dans l’agriculture de précision, dans la robotique et dans la mobilité autonome.
Différentes technologies, un objectif unique
La vision par ordinateur, basée sur des télécaméras et des algorithmes d’intelligence artificielle, est aujourd’hui la technologie la plus répandue pour identifier des personnes, des objets, des défauts ou des situations anormales. La limite demeure la dépendance aux conditions extérieures : lumière insuffisante, poussière, pluie ou brouillard peuvent en réduire l’efficacité.
Le radar offre en revanche une continuité opérationnelle supérieure, car il mesure la distance et la vitesse au moyen d’ondes radio, même dans les conditions ambiantes difficiles. C’est pourquoi il trouve son application dans les véhicules autonomes, les machines agricoles et les véhicules industriels mobiles.
Le LiDAR ajoute une autre dimension : à travers des impulsions laser, il crée une carte en trois dimensions extrêmement précise de l’environnement. Il est utilisé dans les systèmes autonomes les plus avancés, les robots mobiles et les applications où la sécurité et la localisation sont fondamentales. Ce sera donc le mariage de ces trois technologies qui donnera naissance aux solutions les plus efficaces.
Le défi de l’intégration
En ce sens, l’avenir de la perception artificielle ne sera pas déterminé par un seul capteur, mais par la capacité à en combiner plusieurs, dans ce que l’on appelle la fusion de capteurs. La capacité à intégrer des données provenant de télécaméras, radars, LiDAR et autres systèmes, de manière à compenser les limites de chaque technologie.
Cette intégration permet aux machines de fonctionner dans des environnements moins structurés et plus dynamiques et d’augmenter la fiabilité et la sécurité. Il s’agira d’une évolution mémorable. Dans les entrepôts automatisés, sur les chantiers, dans les champs, et plus généralement sur nos routes, nous n’aurons pas des machines qui « voient », mais de véritables systèmes autonomes capables d’interpréter ce qui se passe autour d’eux et de réagir en conséquence.